


恩智浦袁文博:机器人走向规模化,需要算力、控制与安全协同
产联社编辑 | 黄钰慧
图片由AI生成
【产联社】“机器人形态和应用场景非常多样,需要从整个系统出发。”恩智浦半导体副总裁袁文博指出,机器人走向规模化应用,需要同时解决实时响应、安全、能效和感知等问题,并推动计算、控制和网络能力协同。
11月12日,在第二十三届中国国际半导体博览会开幕式暨第八届IC企业家大会上,袁文博发表演讲,围绕机器人产业发展带来的半导体机会,介绍了机器人规模化应用面临的技术挑战、恩智浦提出的“神经轴架构”思路,以及产业链协作方向。
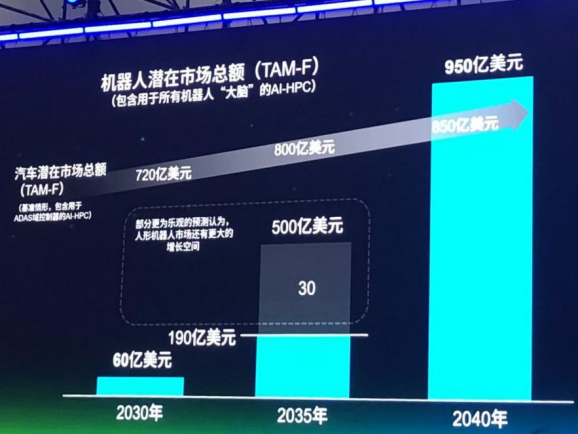
袁文博在演讲中展示了机器人半导体市场的增长预测。他认为,随着机器人产业发展,半导体将迎来新的应用机会,中国机器人企业也在全球产业链中发挥重要作用。
在他看来,面对潜在的市场增长,半导体企业需要思考的是,当前的技术架构能否支撑机器人走向规模化。此前,行业已经展示了不少机器人功能和演示,但当应用进一步拓展时,系统实时性、安全性、能效和机械设计等问题都需要解决。
袁文博首先提到实时响应。机器人需要感知环境、处理信息并控制动作,不同环节对响应时间和网络通信都有要求。随着摄像头、传感器等设备增加,如何连接分散的节点、传输多种信息,也成为系统设计需要考虑的问题。
安全同样是他强调的基础。机器人需要与人和环境直接交互,袁文博认为,功能安全和信息安全都应纳入系统设计,并贯穿感知、网络和计算等环节。
与此同时,机器人算力需求增长,也会带来能源消耗和管理问题。袁文博表示,电池管理、能源使用效率等因素,会影响机器人产业化发展。对于关节和灵巧手等空间有限的部位,电子器件尺寸、线束管理和耐用性也会影响产品设计。
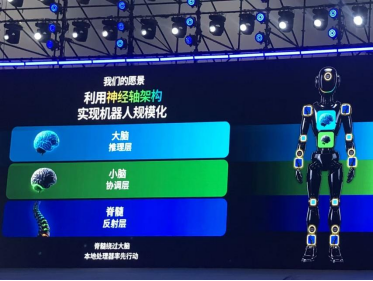
针对这些挑战,袁文博介绍了恩智浦提出的“神经轴架构”。在恩智浦展示的架构中,大脑对应推理层,小脑对应协调层,脊髓对应反射层,通过不同层级分担计算与控制任务。
袁文博表示,大脑需要处理计算和决策;小脑不仅涉及运动控制,还需要协调网络、安全等功能;在末端,本地处理能力可以帮助机器人面对环境变化时更快作出响应。
以灵巧手为例,他认为,未来末端可以具备更多边缘计算能力,结合传感器和芯片处理局部信息,用于支持动作调整和实时反馈。
除了计算和控制的分工,不同节点之间还需要可靠通信。袁文博提到时间敏感网络(TSN)技术,认为随着机器人传感器和多模态信息增加,系统需要能够支持实时通信的网络,将分散的感知和控制环节连接起来。
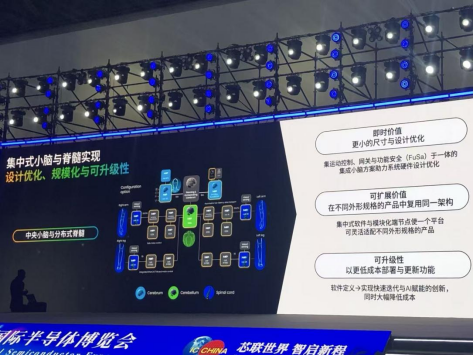
恩智浦演讲还展示了集中式协调与分布式末端节点相结合的思路。按照这一设想,同一架构可以适配不同外形和规格的产品,软件也可以在后续迭代中更新。袁文博认为,这有助于应对机器人形态多样、应用需求不同的问题。
在安全方面,恩智浦展示了涉及安全软件更新和凭证管理的方案,并提出面向未来安全需求的升级方向。
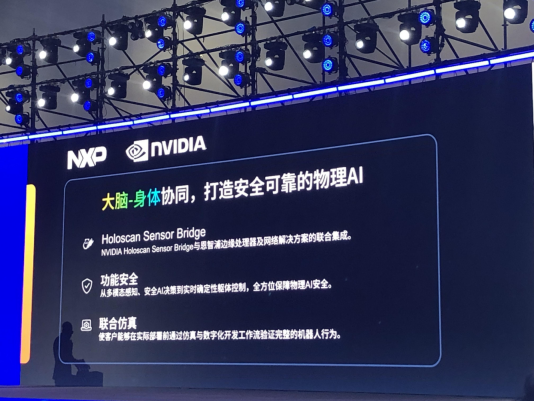
袁文博同时谈到产业链合作。他表示,机器人产业需要半导体企业与机器人厂商、软件生态及其他伙伴共同推进。他在展示中提到,恩智浦将边缘处理器及网络方案与英伟达的Holoscan Sensor Bridge结合,并介绍了功能安全和联合仿真等方向。
在袁文博看来,机器人规模化发展需要计算、感知、控制、网络与安全共同演进。半导体企业既要关注芯片本身的能力,也要结合不同应用场景,与产业伙伴一起解决系统层面的问题。
(扫码加入AI产业交流群)
商务合作,请联系侯经理 18801065284(微信同号)
报料及内容合作,请联系chanlianshe2026(微信号)
特别声明:本文仅供参考,不构成任何投资建议,未经允许不得转载。